
What is Vibration Virtual Sensing
최소한의 센서로 직접 측정하기 어려운 하중과 센서가 없는 위치의 진동까지 확인합니다.
Vibration Virtual Sensing은 구조물의 일부 위치에서 측정한 진동 응답과 동역학 모델을 결합해, 직접 측정하기 어려운
가진원과 하중을 역추정하고 센서가 설치되지 않은 위치의 응답을 계산하는 기술입니다.
물리 센서를 모두 없애는 것이 아니라, 제한된 실제 센서의 관측 범위를 확장합니다.
이를 통해 접근하기 어려운 위치나 직접 계측이 부담되는 하중을 파악하고, 필요한 위치의 변위·속도·가속도 등 진동 응답을 가상 센서 채널로 확장할 수 있습니다.
Why Physical Sensors Are Not Enough
측정할 수 있는 위치는 제한적이고, 진동의 원인은 직접 보이지 않습니다.
차량의 여러 위치에 센서를 설치하거나 하중을 직접 측정하려면 비용과 설치 시간이 증가하고, 회전체 · 밀폐부 · 협소 공간 등에는 센서를 설치하기 어렵습니다. 센서 수가 늘어날수록 배선과 데이터 채널, 중량과 고장점도 함께 증가합니다. 또한 물리 센서는 설치된 위치의 응답만 측정하기 때문에, 설계에 필요한 원인 하중과 다른 위치의 구조 응답까지 직접 확인하기에는 한계가 있습니다.
특히 진동 문제에서는 측정된 응답만으로는 어떤 힘과 하중이 진동을 발생시켰는지, 그 영향이 구조물의 다른 위치에 어떻게 전달되는지 파악하기 어렵습니다. 따라서 제한된 측정 데이터에서 원인 하중을 찾고, 센서가 없는 위치의 응답까지 확인할 수 있는 방법이 필요합니다.
Physical Vibration Measurement
Limitations of Physical Sensors- ✕ 센서를 설치한 위치만 측정
- ✕ 직접 하중 계측을 위한 전용 장비 필요
- ✕ 접근하기 어려운 위치 존재
- ✕ 센서 증가에 따른 배선 · 채널 증가
- ✕ 측정점 밖의 구조 응답 확인 제한
IDX Virtual Sensing (Vibration)
Expand Channels Beyond Sensor Boundaries- ✓ 소수의 실제 센서 활용
- ✓ 측정 응답으로 원인 하중 역추정
- ✓ 센서가 없는 위치까지 가상 채널 확장
- ✓ 여러 위치의 진동 응답 재구성
- ✓ 하중의 원인과 구조 응답을 함께 확인
VIBRATION REVEALS THE SOURCE
Measured vibration responses are combined with a dynamic model to identify unknown forces and reconstruct vibration responses beyond physical sensor locations.
How Vibration Virtual Sensing Works
측정된 진동 응답에서 힘과 하중을 식별하고, 검증된 동역학 모델을 통해 센서가 없는 위치의 진동 응답까지 재구성합니다.

Build the
NVH Model
실제 시스템의
구조와 구조 진동
특성을 모델에 반영
Reduced
Order Model
복잡한 모델을 빠르게
계산할 수 있도록 축소
Measure
the Response
실제 센서에서
진동 응답 측정

Identify
the Sources
측정된 응답으로
힘과 하중 식별
Reconstruct Virtual
Response
센서가 없는 위치의
진동 응답 계산
Find the Forces Behind the Vibration
실제 센서에서 측정한 진동 응답으로, 직접 측정하기 어려운 힘과 하중을 식별합니다.
구조물의 진동 응답은 센서를 통해 측정할 수 있지만, 진동을 발생시키는 힘과 하중은 작용 위치나 운전 조건에 따라 직접 계측하기 어렵습니다. 특히 실제 운전 상태에서는 가진 위치에 센서를
설치하거나
하중을 직접 측정하는 데 제약이 있기 때문에, 측정된 응답으로부터 힘과 하중을 파악하는 과정이
필요합니다.
Source Identification은 제한된 위치에서 취득한 가속도 응답과 구조물의 동역학 모델을 기반으로
진동을 유발하는 힘과 하중을 역으로 식별합니다. 식별된 하중은 이후 센서가 없는 위치의 진동 응답을
계산하기 위한 입력으로 활용됩니다.
센서에서 가속도 응답 취득
구조물의 일부 위치에 설치한
센서에서 가속도 응답 측정
동역학 모델로 전달 특성 계산
동역학 모델을 통해 입력 하중에
따른 구조물의 응답 특성을 계산
측정된 가속도 응답에서 힘과 하중을 역으로 식별
측정된 가속도 응답과 계산된 전달 특성을 이용해
직접 측정하기 어려운 힘과 하중을 역으로 식별
Apply the Validated Dynamic Model
검증·보정된 동역학 모델을 기반으로 식별 하중의 정확도를 높이고, 구조의 진동 응답을 계산합니다.
가상센싱에서는 앞 단계에서 식별한 하중을 실제 구조물의 동특성을 정확하게 반영한 동역학 모델에 적용하는 과정이 중요합니다. 이를 위해 모달 실험에서 확인한 고유진동수와 모드 특성을 FE 모달 해석 결과와 비교하고, 실제 구조물의 동특성을 재현할 수 있도록 FE 모델을 검증·보정합니다. 모터 및 다이나모 베드 모델의 검증 사례에서는 관심 모드의 실물 모달 실험과 FE 모달 해석 간 상대오차가 5% 미만임을 확인했습니다.
검증된 FE 모델은 주요 동적 특성을 유지하면서 계산 규모를 줄일 수 있도록 Reduced-Order Model로 구성하며, 이렇게 신뢰성이 확보된 동역학 모델을 기반으로 식별 하중의 정확도를 높이고, 최종적으로 실제 센서를 설치하지 않은 위치의 진동 응답을 계산할 수 있습니다.
MODEL VALIDATION CASE: Motor Full Ass'y
실물 모달 실험과 FE 모달 해석 비교
Modal Test
실물 모달 실험
Updating
FE Analysis
FE 모달 해석
전체 관심 모드 검증 결과 · Relative Error < 5%
Reconstruct Responses Beyond Sensor Locations
물리 모델을 통해 실제 센서가 없는 위치의 진동 응답까지 확장합니다.
앞 단계에서 식별한 하중을 검증·보정된 동역학 모델에 적용하면, 실제 센서가 설치된 위치에서 얻은 제한된 계측 정보만으로도 센서가 설치되지 않은 위치의 진동 응답을 계산할 수 있습니다. 이를 통해 물리적으로 센서를 설치하기 어렵거나 직접 계측하지 않은 위치까지 가상센싱 영역을 확장합니다. 계산된 가상센서 응답은 실제 계측 응답과 비교해 검증하며, 제한된 센서 정보를 활용하여 필요한 위치의 진동 응답을 확보할 수 있는 가상센싱 모델로 활용합니다. 결과적으로 모든 위치에 센서를 추가하지 않고도 구조물의 진동 거동을 확인할 수 있습니다.
INPUT MEASUREMENT
가상센싱 입력으로 사용되는 가속도 응답 계측
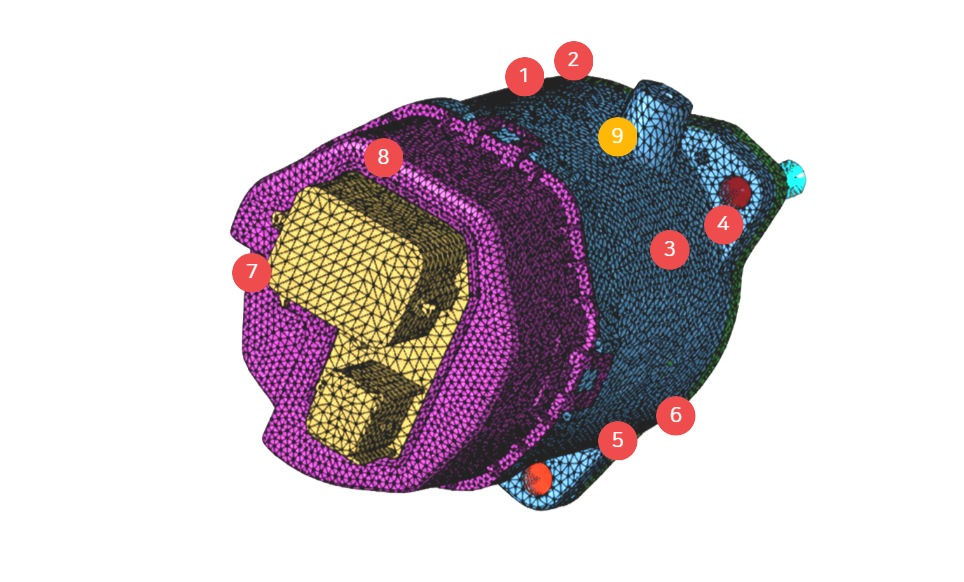
Input Measurement (Acceleration)
가상센싱 계산에 사용되는 계측 가속도
Validation Point
계산된 가상 응답과 실제 계측값을
비교하는 검증 위치 (입력으로 사용하지 않음)
VIRTUAL RESPONSE
가상센싱으로 계산한 센서 9의 가속도 응답
load + Validated
Dynamic Model
가속도 응답 계산
VIRTUAL SENSOR (VIBRATION)
결과 그래프
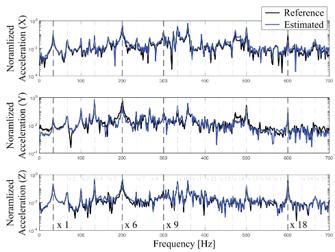
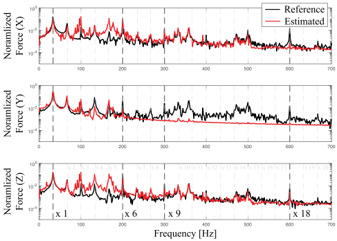
Reference와 높은 정확도로 일치
세 가지 운전 조건에서 관심 주파수 대역의 Reference 가속도를 높은 정확도로 추정할 수 있음을 확인했습니다.
1. CH Le*, S Cho*, H Baek, D Son, JW Lee, SW Park, JG Kim, Inverse source identification for rapid and accurate evaluation of electromagnetic forces and vibration in PMSMs, IEEE transactions on Industrial Electronics, accepted.
2. S Oh*, G Park*, Y Cho, J Lee, S Park, T Lee, JG Kim, An inverse-forward dynamics for real-time operational clamping force prediction of BLAC motor, Mechanical Systems and Signal Processing.
3. J71. S Oh, C Ahn, K Ahn, JG Kim, Implicit inverse force identification method for vibroacoustic finite element model, Journal of Sound and Vibration, accepted (https://doi.org/10.48550/arXiv.2211.12137).
4. J70. S Oh, H Baek, KH Lee, DS Jang, J Jun, JG Kim, A real-time unmeasured dynamic response prediction for nuclear facility pressure pipeline system, Nuclear Engineering and Technology.
5. S Oh, HM Lee, JK Lee, HC Yoon, JG Kim, Real-time response estimation of structural vibration with inverse force identification, Structural Control and Health Monitoring.
What Can be Estimated
측정된 진동 응답을 기반으로 원인 하중을 식별하고, 센서가 없는 위치의 진동 응답까지 확장합니다.
Source & Load
직접 측정하기 어려운
힘과 하중
Vibration State
센서가 없는 위치의
진동 상태
Virtual Sensor Coverage
필요한 위치의 가상 센서
채널과 응답
What are the Benefits
Extend Sensor Coverage
센서를 설치하기 어려운 위치까지 진동 정보 확장
제한된 실제 센서에서 측정한 응답과 동역학 모델을 결합해, 직접 계측하기 어렵거나 센서가
설치되지 않은 위치의 진동 응답을 계산합니다.
Identify Unknown Loads
직접 측정하기 어려운 힘과 하중 식별
측정된 진동 응답과 검증된 동역학 모델을 이용해 진동을 발생시킨 미지의 힘과 하중을 역으로
식별합니다. 직접 계측하기 어려운 입력 정보를 확보해 이후 가상 응답 계산에 활용할 수
있습니다.
Reduce Measurement Burden
전용 계측 장비와 센서 설치 부담 완화
모든 위치와 하중을 직접 계측하는 대신 제한된 센서 정보와 동역학 모델을 활용해 필요한 정보를 확보합니다. 센서 증설에 따른 설치·배선·중량과 계측 준비 부담을 줄일 수 있습니다.
Expand Response Coverage
제한된 측정 지점을 다양한 응답 정보로 확장
실제 센서가 설치된 지점에만 의존하지 않고, 검증된 동역학 모델을 이용해 필요한 위치의 진동
응답을 계산함으로써 가상 센서 채널과 응답 범위를 확장합니다.
Virtual Sensing for Motor Excitation Force
가속도 계측 데이터로 모터의 가진력을 추정합니다.
전자기장 해석 없이 모터 가진력 확보
모터의 NVH 성능을 분석하기 위해서는 운용 환경에서 발생하는 가진력 정보가 필요합니다. 이를 직접 확보하기 어려운 상황에서, 실제 계측 데이터를 기반으로 모터 가진력을 추정할 수 있는 방법이 필요합니다.
가속도 계측 데이터 기반 역동역학 적용
모터에서 계측한 가속도 데이터를 기반으로 역동역학 기법을 적용해 전자기장 등가하중을 추정합니다. 이를 통해 별도의 전자기장 해석 없이 운용 환경에서의 모터 가진력을 확보할 수 있는 Virtual Sensing 시스템을 구축합니다.
모터 가진력 추정 및 NVH 해석 활용
가속도 계측 데이터로부터 NASTRAN 입력이 가능한 전자기장 등가하중 데이터를 추출하고, 추정된 모터 가진력을 NVH 분석에 활용합니다. 또한 XR 기반 실시간 모니터링 시스템을 통해 결과를 확인할 수 있도록 구성했습니다.
Measured Acceleration
가속도 계측
Inverse Dynamics
역동역학 기반 추정
Equivalent Electromagnetic Load
전자기장 등가하중 산출